画像検知AIを発注する前に何を決めればいい?性能を契約で約束しにくいのはなぜ?
検知AIの発注前に決めるのは、何を見つけるか、どこで撮って動かすか、結果をどう使うか、見逃しと誤検知をどこまで許すかの4つです。評価の決め方、段階を分けた契約、YOLOの商用利用の確かめ方も解説します。
発注する前に決めるのは4つです。何を見つけるか、どこで撮ってどこで動かすか、結果を誰がどう使うか、見逃しと誤検知をどこまで許すかです。学習用の写真の集め方も評価のしかたも、この4つで決まります。モデルの種類や写真の枚数は、そのあとで考えます。
道路の損傷ならどう決める?
| 決めること | 道路の損傷での例 | 決めないと起きること |
|---|---|---|
| 対象 | ポットホールだけか、ひび割れも含むか。どの大きさから拾うか | 正解の付け方が人によってぶれる |
| 使う場面 | スマホ、ドライブレコーダー、専用の車両のどれで撮るか。どこで動かすか | 学習した写真と現場の写真がずれる |
| 使い道 | 担当者が候補を1件ずつ確かめるか、件数として集計するか | どの評価の数字を見ればよいか決まらない |
| 許せる誤り | 見逃しを減らすか、誤検知を減らすか | 完成と言える基準が決まらない |
対象は、名前だけでなく大きさや程度まで言葉にします。穴の位置を知りたいのか、舗装の劣化の程度を区間ごとに診断したいのかで、つくるものが変わります。たとえば舗装の診断に使うひび割れ率(%)は、写真に枠を付ける検出モデルだけでは出せません(指標は舗装点検要領の要点をまとめた記事を参照)。
見逃しと誤検知、どちらを減らせばいい?
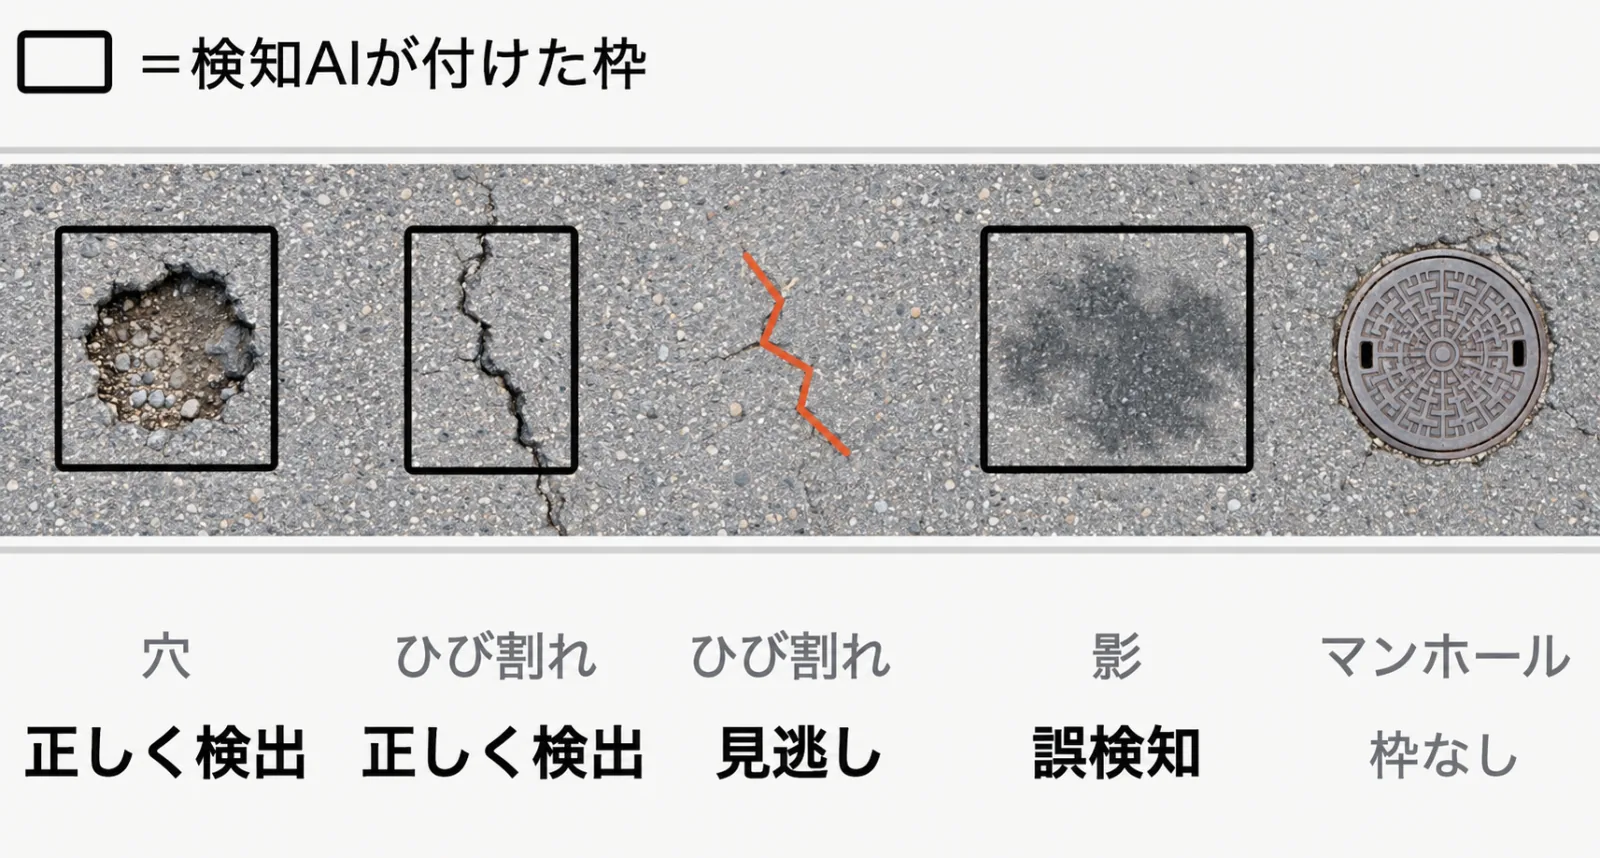
見逃しは、実際にある損傷を拾わないことです。誤検知は、影や汚れなど損傷でないものを拾うことです。評価では、それぞれを次の指標で表します(出典: Ultralytics Docs)。
| 指標 | 何の割合か | 高いと |
|---|---|---|
| 適合率 | 「あり」と出した結果のうち、正しかったもの | 誤検知が少ない |
| 再現率 | 実際にある対象のうち、検出できたもの | 見逃しが少ない |
検知AIは候補ごとに確からしさ(確信度)を出し、しきい値を超えたものだけを残します。しきい値を上げると誤検知は減りますが、捨てた候補に本物があれば見逃しになります。
どちらを減らすかは、使い道で決まります。担当者が候補をすべて目で確かめるなら、誤検知が多少増えても見逃しを減らす側に寄せられます。人の確認を通さずに件数として使うなら、見逃しも誤検知も数字を狂わせます。ポットホールは舗装点検要領で「発見次第対応すべき事象」とされる損傷なので、対象にするなら見逃しを重く見ます(出典: 舗装点検要領 p.3)。
学習用の写真は何枚あればいい?
必要な枚数は対象と撮影条件で変わるため、事前には決められません。学習に使った写真と条件の違う写真では、同じ性能が出るとは限らないからです。経済産業省の契約ガイドライン(AI編)も、モデルの性能は学習用データに左右され、未知の入力への挙動が不明確なため、契約時点での性能保証は難しいとしています(出典: 経済産業省)。
そこで、まず現場で撮る写真の幅を洗い出し、小さく試して、足りない条件の写真を足していきます。
- 撮影機材と取り付け位置(スマホ、ドライブレコーダー、専用の車両)
- 走る速さ、時間帯、天候、季節
- 路面の状態(新しい舗装、古い舗装、補修の跡)
- 損傷に似ているもの(影、汚れ、水たまり、白線、マンホール)
公開データセットのRDD2022(日本を含む6か国の道路画像47,420枚。ひび割れ3種類とポットホールが対象)で試す方法もありますが、最後は現場の写真で確かめます(出典: Arya ほか, arXiv:2209.08538)。
評価のしかたはどう決める?
評価は、学習に使わない写真で行います。評価用の写真は学習を始める前に分け、学習用とは別の日・別の路線で撮ったものにします。同じ動画から切り出したフレームを両方に混ぜると、評価の数字が実力より高く出ます。評価用の写真は、現場をよく知る発注側が中心になって選びます。
数え方も業務の単位に合わせ、損傷の大きさごとに数えるか、位置が何mずれても同じ損傷とみなすかを先に決めます。国土交通省の点検支援技術性能カタログでも、ポットホールを10cm未満・10〜20cm・20cm以上に分けて作り、正解の位置から5m以内に示せたかで判定しています(出典: 国土交通省)。
論文でよく見るmAPは、性能を大まかにつかむための数字です。業務で知りたいのは、決めたしきい値で使ったときに何件見逃し、何件誤検知したかです。報告には、見逃した例と誤検知した例の写真も入れてもらいます。
契約はどう分ければいい?
経済産業省のガイドラインは、アセスメント、PoC(試作による検証)、開発、追加学習の4段階に分けて進める「探索的段階型」の開発方式を示しています。段階ごとに結果を見て次に進むかを決めるので、十分な性能が出ないと分かった時点でやめられます。
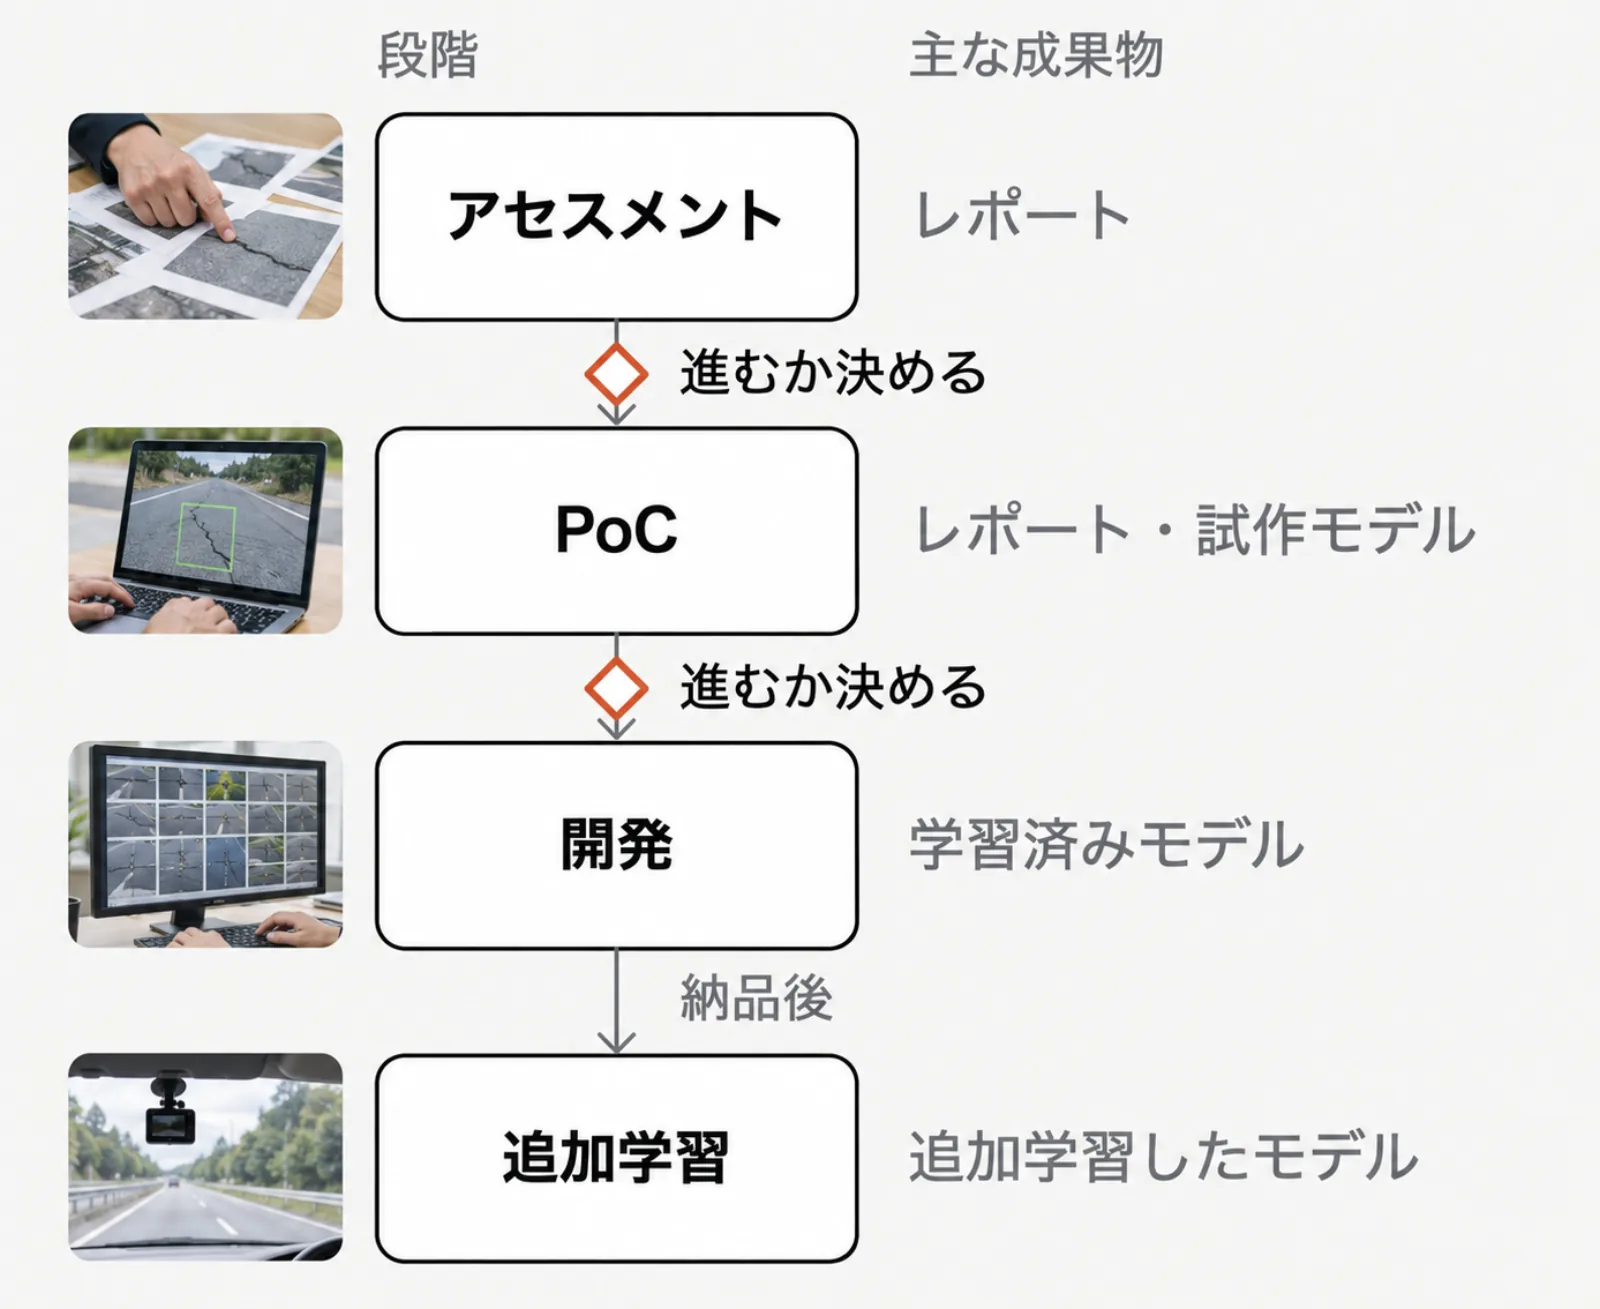
費用と期間も段階ごとに区切ると、発注側は負担を見通しやすくなります。金額を大きく左右するのは、対象の種類と見分けにくさ、撮影条件の幅、正解付け(アノテーション)の量です。
納品後の追加学習を契約に入れるかも、発注前に決めておきます。使い始めると、想定していなかった条件の写真が出てくるからです。誰が、どのくらいの間隔で、どの写真で見直すかを話しておきます。契約の形や成果物の権利の論点は、経済産業省の「AIの利用・開発に関する契約チェックリスト」で確かめられます(出典: 経済産業省)。
YOLOは商用利用できる?
「YOLOなら商用で使える」「使えない」とは、一律には言えません。YOLOの名前が付く検出モデルは提供元が1つではなく、条件も提供元ごとに違うからです。公開されているモデルを土台にするときは、コード、学習済みの重み、学習データの条件を別々に確かめます。2026年9月27日に提供元のページで確かめた表記は次のとおりです。
| 名称 | コード | 重み | 学習データ |
|---|---|---|---|
| Ultralytics YOLO | AGPL-3.0か、有償のEnterprise License | 学習させたモデルも既定でAGPL-3.0の対象 | 記載を確認できず |
| YOLOX | Apache License 2.0 | 記載を確認できず | 記載を確認できず |
| RF-DETR | 本体はApache License 2.0、Plusの部品はPML 1.0 | 多くはApache License 2.0、検出のXL・2XLはPML 1.0 | 記載を確認できず |
| RDD2022(データセット) | LICENSEファイルはMIT | 該当なし | 画像はREADMEでCC BY-SA 4.0、figshareでCC BY 4.0と掲載先で表記が違う |
(出典: Ultralytics License、YOLOX LICENSE、rf-detr、RoadDamageDetector、figshare)
Ultralyticsの説明では、YOLOのコードや学習させたモデルを使うなら、プロジェクト全体をAGPL-3.0で公開するか、Enterprise Licenseを取る必要があります。一から学習した場合や、社内だけで使う場合も同じです。
発注するときは、使うコード・重み・データの名前、版、ライセンス、確認した日の一覧を出してもらいます。どの条件を誰が守るのかも、契約の前に説明してもらいます。
相談のときは何を用意すればいい?
完璧な資料はいりません。次のことが分かっていれば、話が早く進みます。
- 見つけたい対象と写真の例(はっきり写ったもの、判断に迷うもの、似ているが対象でないもの)
- 撮影機材と撮り方、動かす場所(スマホ、現場の端末、クラウド)
- 結果を誰がどう確かめ、何に使うか
- 評価用に取っておける写真と、正解を判断できる人
- 写真の権利、顔や車のナンバーの写り込みの扱い、預けるデータを開発以外に使ってよいか
契約とライセンスについての内容は法律上の助言ではないため、使う前に原文を確かめ、迷う場合は提供元や弁護士などの専門家に相談してください。
検知AIの構築を相談したい方へ インフラインテリジェンスでは、見つけたい対象に合わせた検知AIモデルの構築を受け付けています。要件の整理から学習と評価、運用中の再学習までを、小さく試してから広げる順で進めます。
最終確認日: 2026年9月27日
参考資料
- 国土交通省道路局「舗装点検要領」平成28年10月
- 国土交通省道路局「点検支援技術性能カタログ(舗装・道路巡視)」令和8年3月(PDF、約160MB)(掲載ページ: 国土交通省「道路に関する新技術の活用」)
- 経済産業省「AI・データの利用に関する契約ガイドライン 1.1版」(令和元年12月)所収のAI編(平成30年6月)
- 経済産業省「AIの利用・開発に関する契約チェックリスト」令和7年2月
- Ultralytics Docs「YOLO Performance Metrics」
- Ultralytics「Ultralytics License」
- Megvii-BaseDetection/YOLOX「LICENSE」(GitHub)
- roboflow/rf-detr(GitHub)
- Arya ほか「RDD2022: A multi-national image dataset for automatic Road Damage Detection」arXiv:2209.08538
- sekilab/RoadDamageDetector(GitHub)
- figshare「RDD2022 - The multi-national Road Damage Dataset released through CRDDC'2022」